A justificativa do uso de robôs humanoides é que eles estão mais bem equipados para trabalhar com ferramentas humanas, em ambientes humanos. As pessoas podem se sentir mais à vontade interagindo com algo que se parece um pouco com elas. E, claro, eles parecem ótimos. Mas quão práticos eles são? "Muitas empresas trabalham na área de humanoides porque é interessante para o público ver", diz Owen Nicholson, presidente-executivo da Slamcore, especializada em visão baseada em sensores. "Mas os robôs baseados em rodas e até os drones são muito mais fáceis de controlar. A quantidade de trabalho necessária para fazer um humanoide ficar de pé é enorme".
Disponível em: https://www.bbc.com/news/technology-63130363. Acesso em: 06 de agosto de 2023. Adaptado.
Em robôs humanoides, os membros superiores são levantadores de peso deliberadamente ineficientes. Um modelo de funcionamento de um braço robótico manufaturado em uma impressora 3D está ilustrado na figura a seguir.
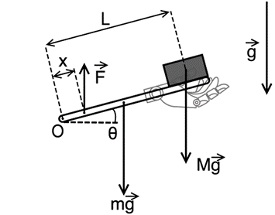
Sabendo que x = L/16 e que a massa do conjunto de braço e mão é igual a m = 0,5 kg, cujo torque do peso atua na distância L/2, qual deve ser a intensidade mínima F da força vertical exercida no levantamento da massa M = 2,0 kg para θ desconhecido? Considere g = 10 m/s2.
88% dos alunos do Fisiquei acertaram esta questão.
Escolha o polo de rotação na articulação O, na condição de equilíbrio o torque resultante deve ser nulo! Repare que todas as forças terão o mesmo ângulo θ em relação aos respectivos braços de alavanca